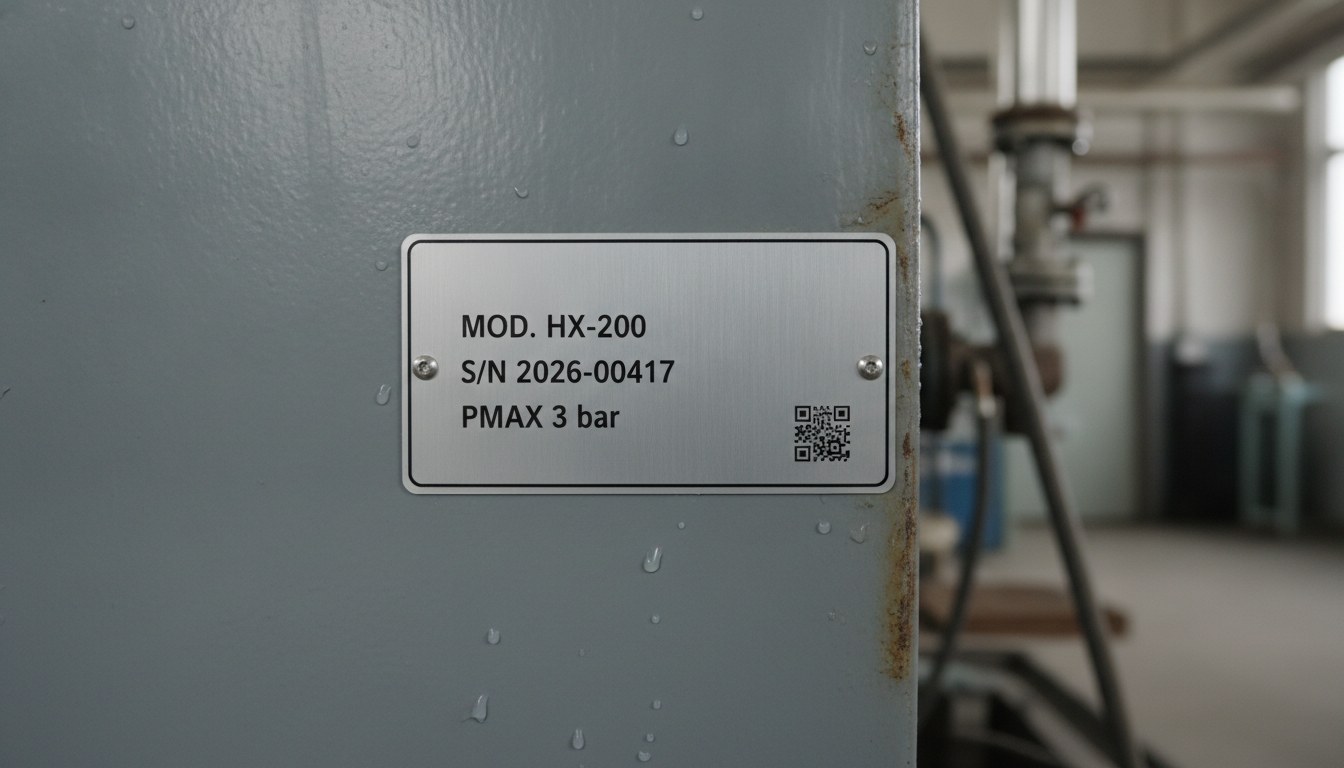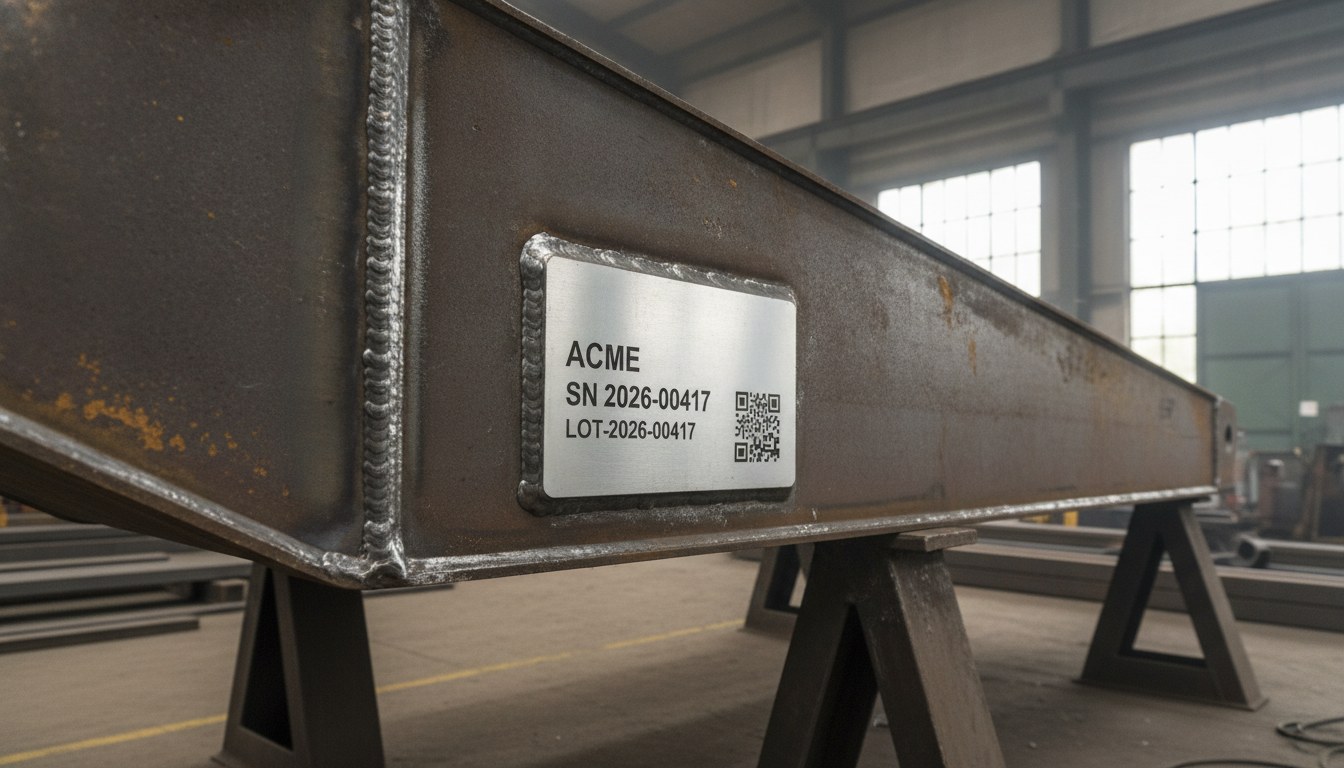
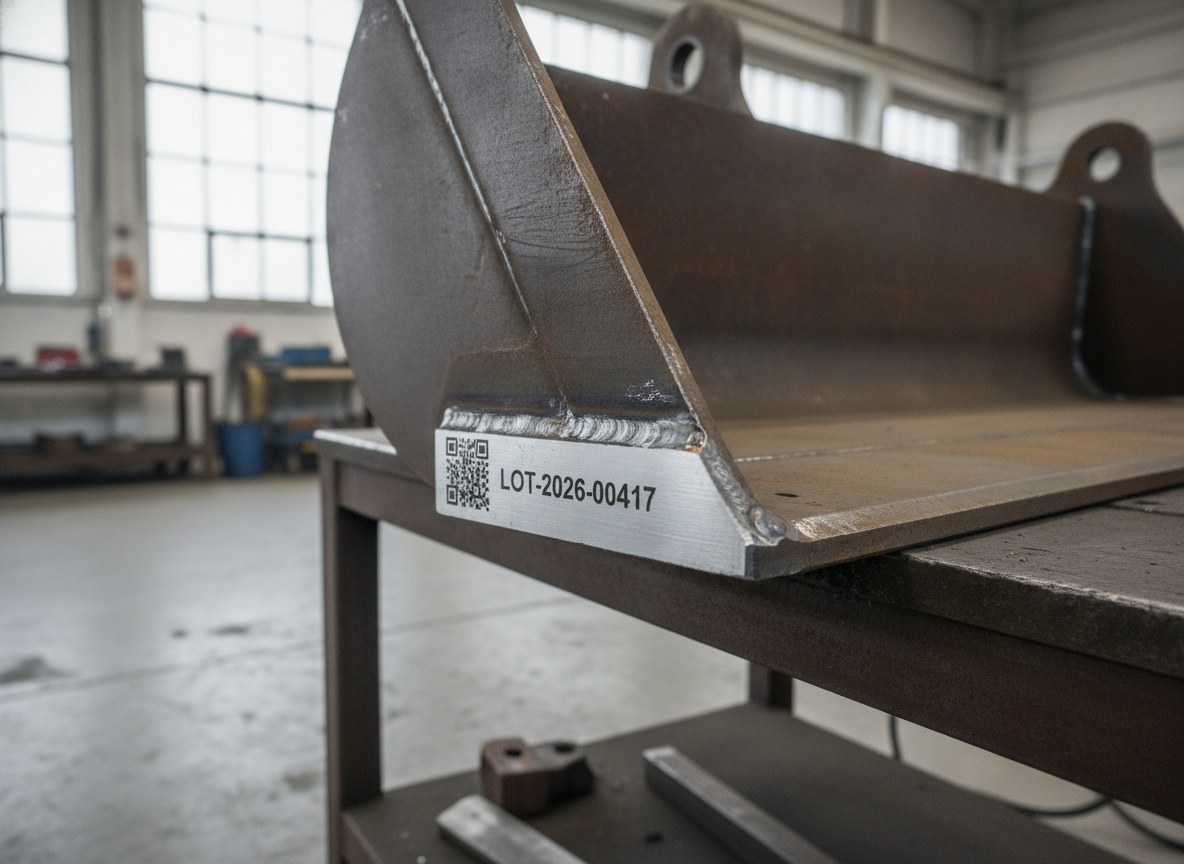
Wer Rahmen, Ausleger, Längsträger, Löffel und Chassis für Erdbewegungsmaschinen und die Landwirtschaft konstruiert und baut, arbeitet täglich mit geschweißten Strukturen, die Hunderte von Kilogramm wiegen und leicht über anderthalb Meter Länge erreichen. Die Markierung ist der letzte Arbeitsschritt des Zyklus, aber sie prägt dem Bauteil die Daten auf, die für sein gesamtes Leben bestimmt sind: Herstellerkennung, Seriennummer, Chargenangaben und die für die Konformität erforderlichen Typenschilddaten. Bei diesen Werkstücken ist das Markieren von Stahl nicht das Problem – ein Faserlaser mit 1064 nm graviert seit Jahrzehnten problemlos rohen Kohlenstoffstahl.
Das Problem ist, dorthin zu gelangen. Ein Baggerarm oder ein Traktor-Längsträger passt nicht in eine Standard-Markierkabine, und ihn zu bewegen bedeutet Brückenkran, Anschlagmittel und Zeiten, die den Zyklus zerstückeln. Beim großen Werkstück ist die Einschränkung nicht die Physik der Markierung, sondern die Zugangsgeometrie: wo sich der zu markierende Punkt befindet, wie man ihn mit dem Strahl erreicht und wie man den Code liest, sobald das Metall geschweißt, oxidiert und mit Zunder bedeckt ist.
Die Logik kehrt sich um: Wenn das Werkstück nicht zum Laser kommen kann, muss der Laser zum Werkstück kommen. Um diese Entscheidung herum wird das richtige System aufgebaut.
Die Einschränkung ist nicht das Metall, sondern die Zugänglichkeit des Markierpunkts
Bei einem Tischbauteil liegt der Markierpunkt immer im Fokus, unter dem Kopf, senkrecht zum Strahl. Bei einer geschweißten Struktur von mehreren hundert Kilogramm muss diese Bedingung erst hergestellt werden: Der zu markierende Punkt kann sich auf einer zwischen zwei Querträgern eingelassenen Platte, auf dem Rücken eines geneigten Auslegers oder auf einem nach unten gerichteten Flansch befinden. Der Bediener kann das Werkstück nicht drehen, wie er es mit Kleinteilen tun würde, und jede Neupositionierung mit dem Brückenkran bringt Spiel und Zeit mit sich.
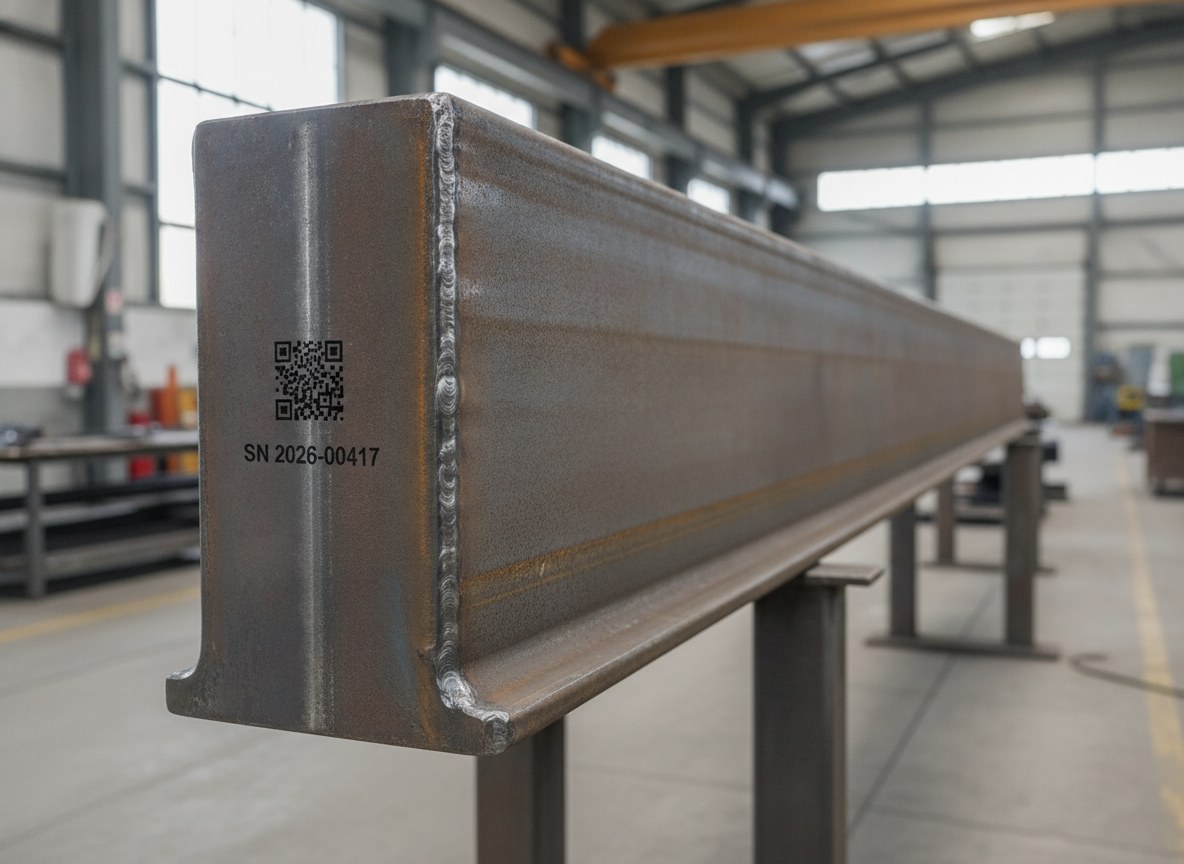
Deshalb beginnt die Bewertung mit der physischen Karte des Werkstücks: Gesamtabmessungen, Gewicht, Schwerpunkt und vor allem die Position und Ausrichtung der Markierzone in Bezug darauf, wie das Bauteil an die Station gelangt. Zwei Rahmen mit denselben Typenschilddaten, aber mit unterschiedlich positioniertem Identifikationsschild, erfordern unterschiedliche Zugangslösungen. Das ist eine Überlegung aus der Fertigung, nicht aus dem Labor.
Den Strahl zum Werkstück bringen: Portal, Roboter und Großvolumenkabinen
Wenn das Bauteil zu groß oder zu schwer ist, um bewegt zu werden, übernimmt das System die Bewegung. Es gibt drei Wege, die sich oft kombinieren lassen. Der erste ist die Portalstruktur: Der Markierkopf bewegt sich auf motorisierten Achsen über einer großen Arbeitsfläche und erreicht so weit entfernte Bereiche, ohne das Werkstück zu berühren, das dort bleibt, wo der Brückenkran es abgesetzt hat. Das ist der Ansatz der Großformatmaschinen wie Fly Gantry MAG, die eigens für die Bearbeitung von überdimensionierten Abmessungen entwickelt wurden.
Der zweite ist die Roboterintegration: Ein Knickarmroboter bringt den Scankopf auf Bahnen, die komplexe Geometrien umgehen, an den zu markierenden Punkt – nützlich, wenn die Markierzone in ungünstige Richtungen weist. Der dritte ist die Großvolumenkabine mit erleichterter Beladung: Systeme wie TowerSwipe mit seitlicher Beladung sind dafür konzipiert, schwere und sperrige Bauteile ein- und ausfahren zu lassen, ohne sie über eine Schwelle heben zu müssen. In allen Fällen kann die Markierung als eigenständige Station verwaltet oder in die Linie integriert werden, nach dem Schweißen oder der Oberflächenbehandlung.
Bei ausgedehnten Markierfeldern, wo ein tiefes Werkstück von Punkt zu Punkt unterschiedliche Fokushöhen aufweist, kommen hybride Konfigurationen mit XY-Achsen plus Prescan zum Einsatz: Die motorisierten Achsen decken den Verfahrweg ab, während der Kopf die dynamische Fokussierung entlang der Oberfläche übernimmt. Das ist die richtige Art, den Strahl senkrecht und im Fokus zu halten, ohne auf die Arbeitsfläche zu verzichten.
Typenschilddaten und Konformität: Was lesbar bleiben muss
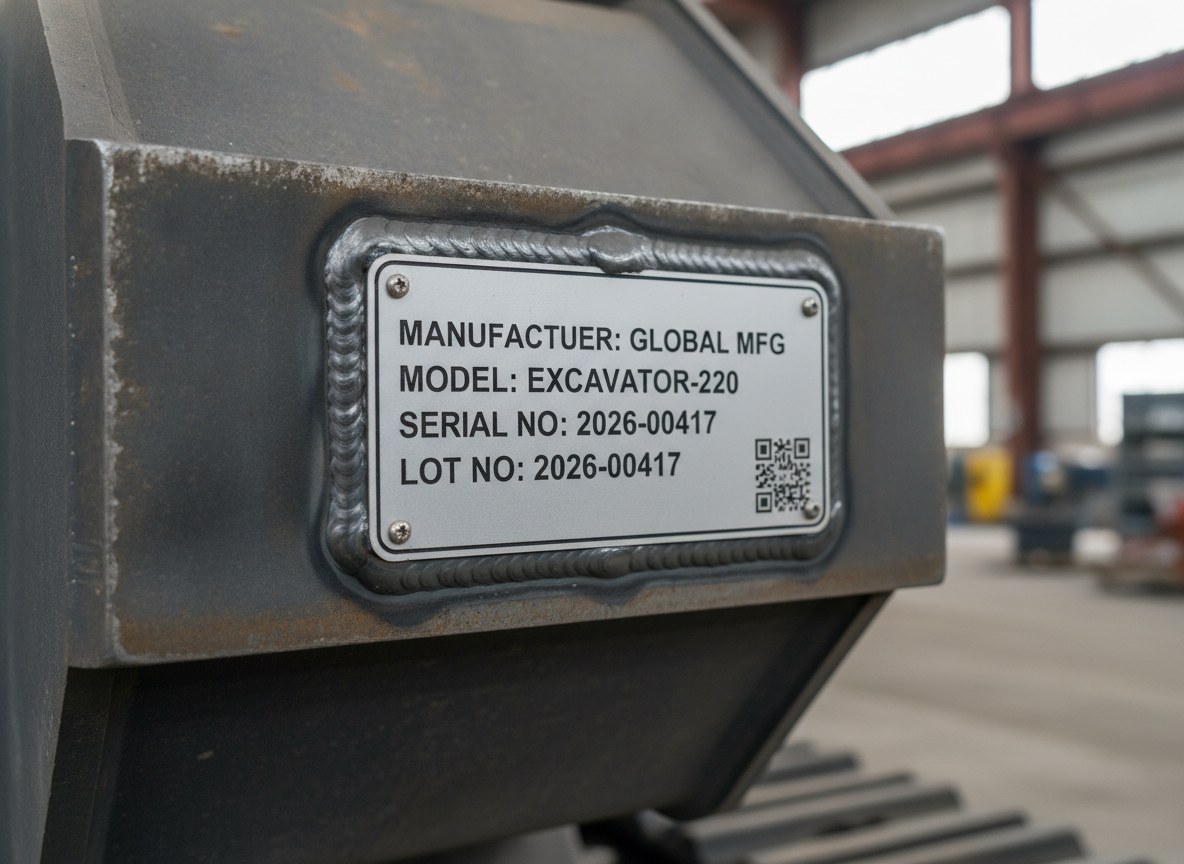
Bei einer Landwirtschafts- oder Erdbewegungsmaschine erfüllt die Markierung der Strukturbauteile eine dokumentarische Funktion. Auf dem Rahmen oder dem Identifikationsschild erscheinen die Firmenbezeichnung des Herstellers, die Seriennummer, die Modellangaben und die von der Konformität der Maschine vorgesehenen Typenschilddaten. Es sind Informationen, die das Bauteil über die gesamte Wertschöpfungskette begleiten und nach Lackierung, Witterungseinflüssen, Schlamm, Stößen und Hochdruckreinigung lesbar bleiben müssen.
Hier hat die direkte Lasermarkierung einen strukturellen Vorteil gegenüber Etiketten und Prägungen: Sie ist Teil des Metalls, keine darübergelegte Schicht. Ein ausreichend tief gravierter DataMatrix-Code übersteht Zyklen, denen ein Etikett nicht standhält, und bleibt eindeutig mit diesem einzelnen Werkstück verknüpft. Das Thema der Qualitätsprüfung des Codes – die Unterscheidung zwischen einfacher Lesung, Inline-Grading und Laborverifikation – ist entscheidend, wenn die Daten entlang der Lieferkette gewährleistet werden müssen, wie wir bei der Erläuterung des Unterschieds zwischen Lesung, Grading und Verifikation von Codes vertieft haben.
Lesen auf geschweißten und oxidierten Oberflächen
Die Oberfläche einer geschweißten Struktur ist alles andere als gleichmäßig. Schweißnähte, Zunder, Oxid, Brennschnittspuren und ungleichmäßige Rauheit bilden einen Untergrund, auf dem der Kontrast der Markierung nicht selbstverständlich ist. Ein auf einem gerade geschweißten Rand gravierter Code kann sich neben einer wärmebeeinflussten Zone mit völlig anderem Reflexionsverhalten befinden, und das stellt sowohl die Markierung als auch die anschließende optische Lesung auf die Probe.
Die Antwort liegt im Prozess, nicht in roher Kraft. Der Faserlaser erzeugt den Kontrast durch lokalisierte Materialabtragung und -veränderung, und die Wahl der Parameter – Abstand, Füllung, Anzahl der Durchgänge – muss auf den realen Untergrund abgestimmt werden, nicht auf ein ideales Muster. Wo es nötig ist, wird die Markierzone mit einem Durchgang Laserreinigung vorbereitet, der Oxid und Zunder vor dem Gravieren des Codes entfernt und eine gleichmäßige Oberfläche zurücklässt, die das rohe Metall nicht bietet. Das Ergebnis ist ein DataMatrix mit sauberen Modulen, der auch nach Jahren und Witterungseinflüssen von einem Industriescanner lesbar ist.
Gekrümmte oder geneigte Geometrien fügen eine weitere Ebene hinzu: Das Markieren im Großfeld mit variablen Einfallswinkeln verschlechtert die Codequalität. Die Techniken, um Fokus und Senkrechtstellung auf nicht ebenen Oberflächen zu halten, sind dieselben, die die Markierung auf gekrümmten und unregelmäßigen Oberflächen bestimmen, und werden bei einer geschweißten Struktur zum festen Bestandteil des Markierprojekts.
| Aspekt | Direktmarkierung auf dem Werkstück | Angebrachtes Metallschild |
|---|---|---|
| Zugänglichkeit des Punkts | Erfordert Portal, Roboter oder Großvolumenkabine | Separat markiert, unter kontrollierten Bedingungen |
| Oberflächenqualität | Geschweißter und oxidierter Untergrund, kann Vorbereitung erfordern | Perfekte Ebene, gleichmäßiger Kontrast |
| Lesung und Grading des Codes | Auf dem realen Untergrund zu validieren | Einfacher und reproduzierbarer |
| Rückverfolgbarkeit | Code Teil des Metalls, kein angebrachtes Element | Ein zusätzliches Glied: Befestigung und Ablöserisiko |
Direktmarkierung oder angebrachtes Schild
Nicht immer ist die Direktmarkierung auf dem Werkstück der beste Weg. Wenn der zu markierende Punkt völlig unzugänglich ist, wenn die Oberfläche zu unregelmäßig ist, um ein zuverlässiges Grading zu gewährleisten, oder wenn der Hersteller ein normiertes und über die gesamte Baureihe einheitliches Datenschild wünscht, bleibt das separat markierte und dann auf dem Bauteil befestigte Metallschild eine technisch valide Lösung.
Das Schild wird unter kontrollierten Bedingungen markiert, auf einer perfekten Ebene und bei konstantem Fokus, was die Lesung und das Grading des Codes enorm vereinfacht. Die Kehrseite ist, dass es ein angebrachtes Element einführt – mit seiner Befestigung, dem Ablöserisiko und einem zusätzlichen Glied in der Rückverfolgbarkeit. Die Wahl zwischen Direktmarkierung und Schild ist nicht ideologisch: Sie hängt von der Zugänglichkeit des Punkts, der Oberflächenqualität und den dokumentarischen Anforderungen ab. Oft kombiniert die solideste Lösung beides, wobei die Markierung der Schilder vom selben System übernommen wird, das das Werkstück markiert.
Wie man die Zugänglichkeit des Markierpunkts bereits im Angebot bewertet
Der typische Fehler beim Start eines Markierprojekts an großen Strukturen ist, zuerst über die Quelle und dann über den Zugang nachzudenken. Das ist die umgekehrte Reihenfolge der richtigen. Die Frage, die man sich in der Angebotsphase stellen muss, lautet: Wo befindet sich der zu markierende Punkt, wie gelangt das Werkstück an die Station und mit welcher Bewegung – des Werkstücks oder des Strahls – erreicht man ihn im Fokus und senkrecht.
Deshalb geht die seriöse Bewertung von den Zeichnungen des Bauteils und von realen Mustern aus: Man kartiert die Markierzone, prüft die Abmessungen, wählt zwischen Portal, Roboter oder Großvolumenkabine, legt fest, ob die Oberfläche eine Vorbereitung erfordert, und testet die Lesung des Codes auf dem tatsächlichen, geschweißten und oxidierten Untergrund. Diese Punkte vor der Lieferung zu definieren, verhindert, dass man in der Produktion entdeckt, dass der Roboterarm nicht heranreicht oder dass der DataMatrix auf der Schweißnaht nicht gelesen wird. Die Zugänglichkeit des Markierpunkts ist eine Projektanforderung, genau wie die zu gravierende Seriennummer.
Für wen es gedacht ist (und für wen nicht)
Dieser Ansatz ist die natürliche Wahl für alle, die schwere und sperrige geschweißte Strukturen herstellen – Rahmen, Ausleger, Löffel, Chassis, Längsträger für Erdbewegung und Landwirtschaft – und dauerhafte Typenschilddaten sowie rückverfolgbare Codes auf rohem, geschweißtem und oxidiertem Stahl benötigen. Er ist für jene gedacht, die heute riesige Werkstücke zu einer Markierstation bewegen und diesen Transfer mit Zeit und Komplexität bezahlen.
Er ist hingegen nicht die richtige Antwort für jene, die kleine und handliche Werkstücke markieren, wo eine Tisch- oder Rundtischmaschine hinsichtlich des Zyklus schneller und effizienter bleibt, noch für jene, deren Stückzahlen eher eine eigene Zelle für ein einzelnes, sich wiederholendes Bauteil erfordern. Kurz gesagt: Wenn dein Werkstück nicht in die Kabine passt und der zu markierende Punkt schwer zu erreichen ist, lautet die eigentliche Frage nicht, welchen Laser man wählt, sondern wie man den Strahl zum Werkstück bringt und wie man den Code dort liest, wo das Metall weniger kooperativ ist. Genau dort entscheidet sich der Erfolg des Projekts.

Business Development Director | LASIT
Business Development Director bei LASIT, Giandomenico Ievoli ist verantwortlich für die kommerzielle Leitung und strategische Entwicklung des Unternehmens. Er leitet die Geschäftsentwicklungsaktivitäten auf nationaler und internationaler Ebene und trägt zum Wachstum und zur Expansion von LASIT auf den globalen Märkten bei.